Recherche Owli-AI
Ultrasonic Waves to Support Human Echolocation
HCII (2018) - Paper
Florian von Zabiensky; Michael Kreutzer; Diethelm Bienhaus
Technische Hochschule Mittelhessen, University of Applied Sciences, Giessen, Germany
Cette page a été traduite automatiquement et attend une révision éditoriale.
Illustration

Résumé
L’article présente AHRUS, un système utilisant les ultrasons paramétriques pour rendre les informations de l’environnement audibles aux personnes aveugles ou malvoyantes. L’autodémodulation conserve les propriétés directionnelles des ultrasons, permettant une perception directe par les oreilles. La contribution décrit le prototype et les premiers usages. Une première évaluation pratique a été menée avec quatre participants. Par rapport à l’écholocalisation Flash Sonar classique, l’approche présente des avantages pour les petites structures et les difficultés de réflexion sur les surfaces lisses.
Mots-clés
- Écholocalisation humaine
- Sonar à ultrasons audibles
- Personnes aveugles
- Audition spatiale
- Détection d’obstacles
Téléchargement
Illustrations
-
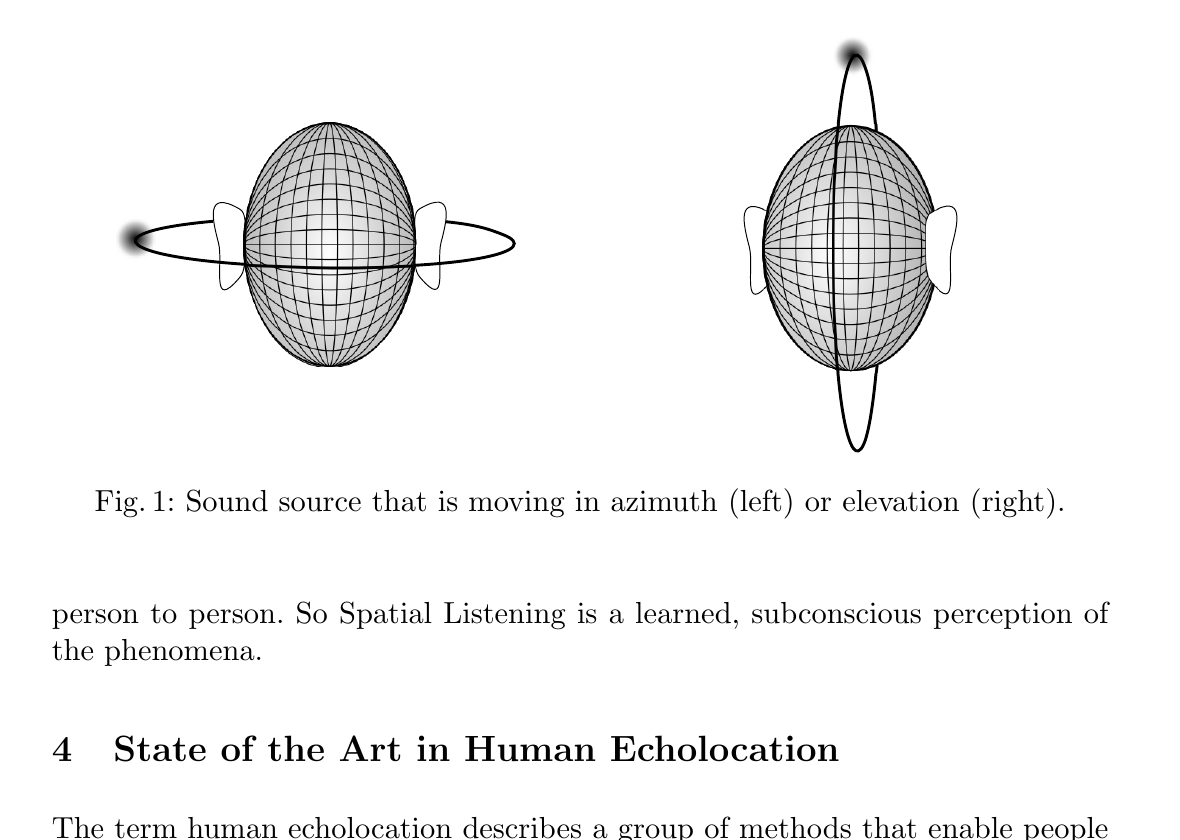
Fig. 1 Vue d’ensemble de la représentation directionnelle. -
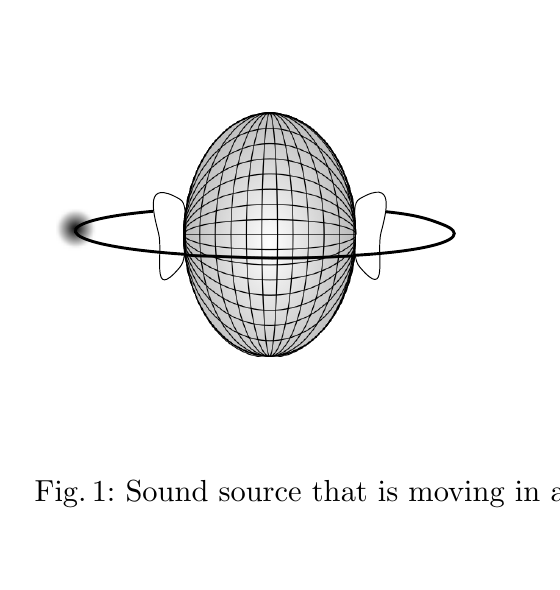
Fig. 1 Détail gauche (azimut). -
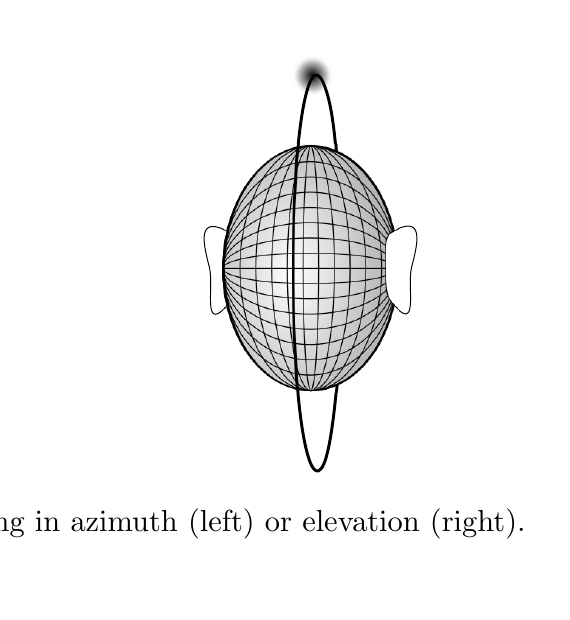
Fig. 1 Détail droit (élévation). -
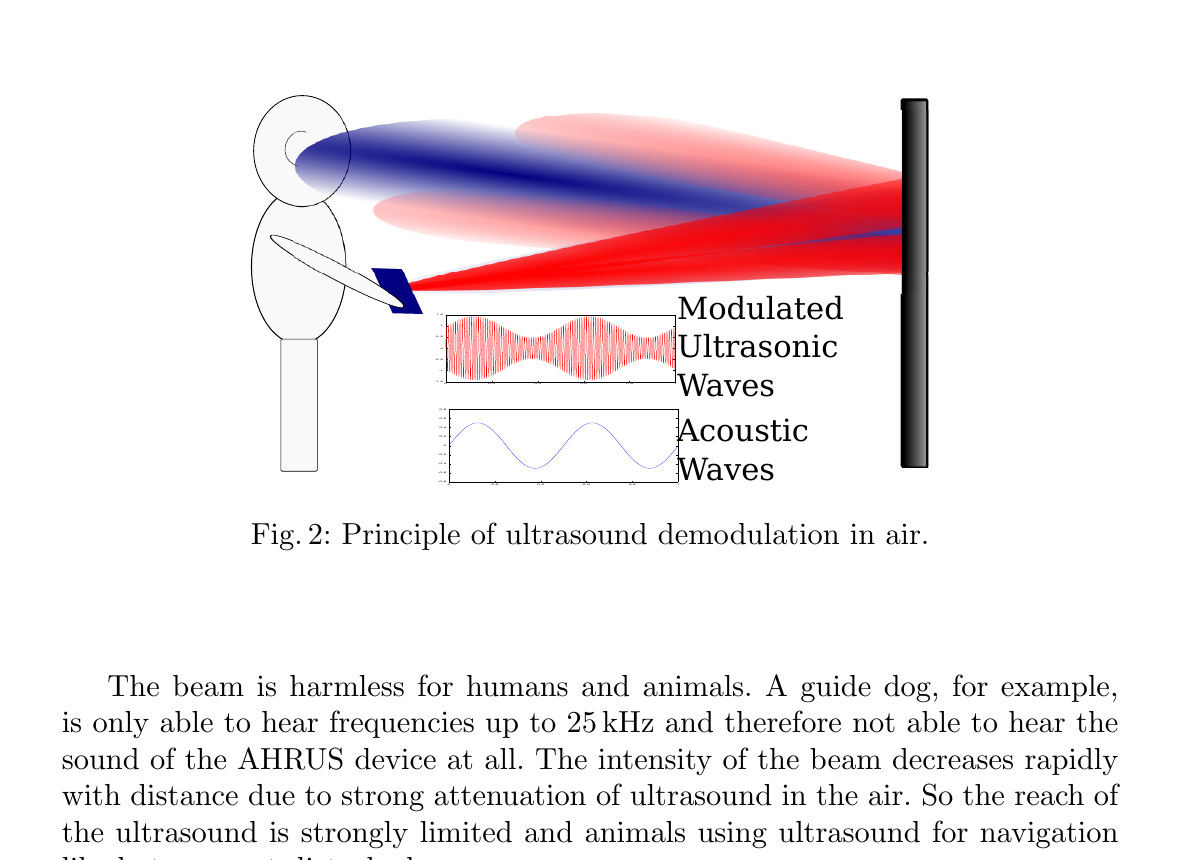
Fig. 2 Principe de démodulation des ultrasons. -
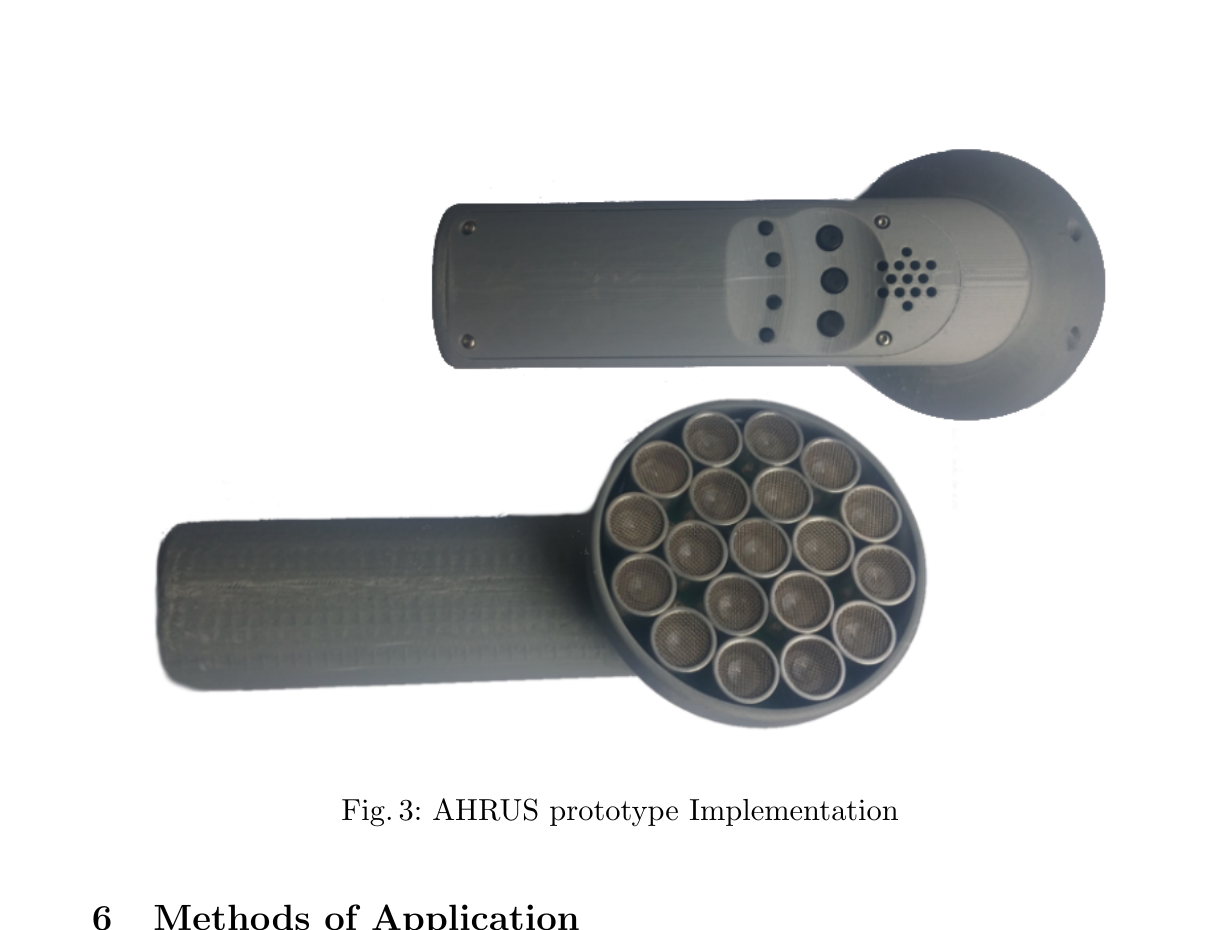
Fig. 3 Réalisation du prototype. -
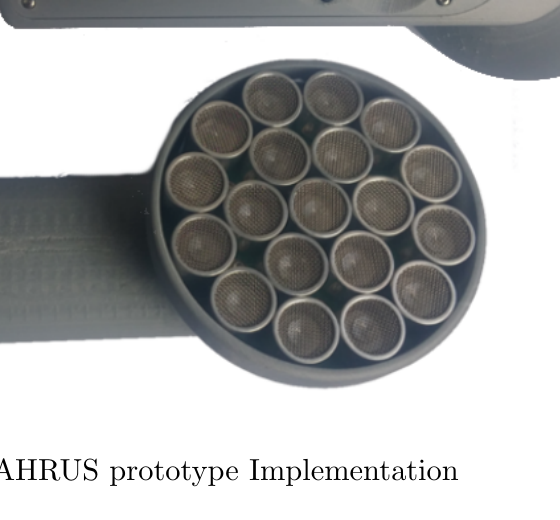
Fig. 3 Détail du réseau de transducteurs. -
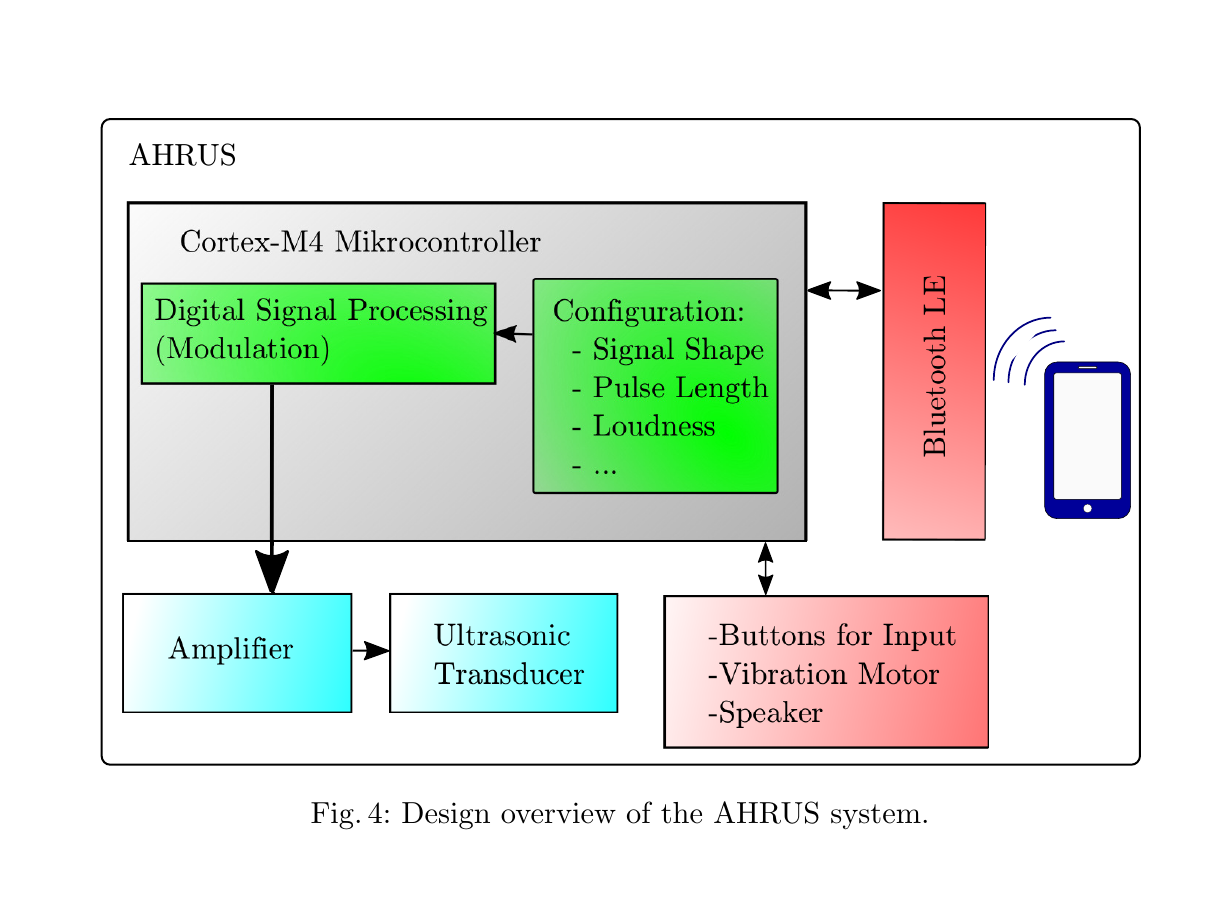
Fig. 4 Vue d’ensemble de la conception d’AHRUS. -
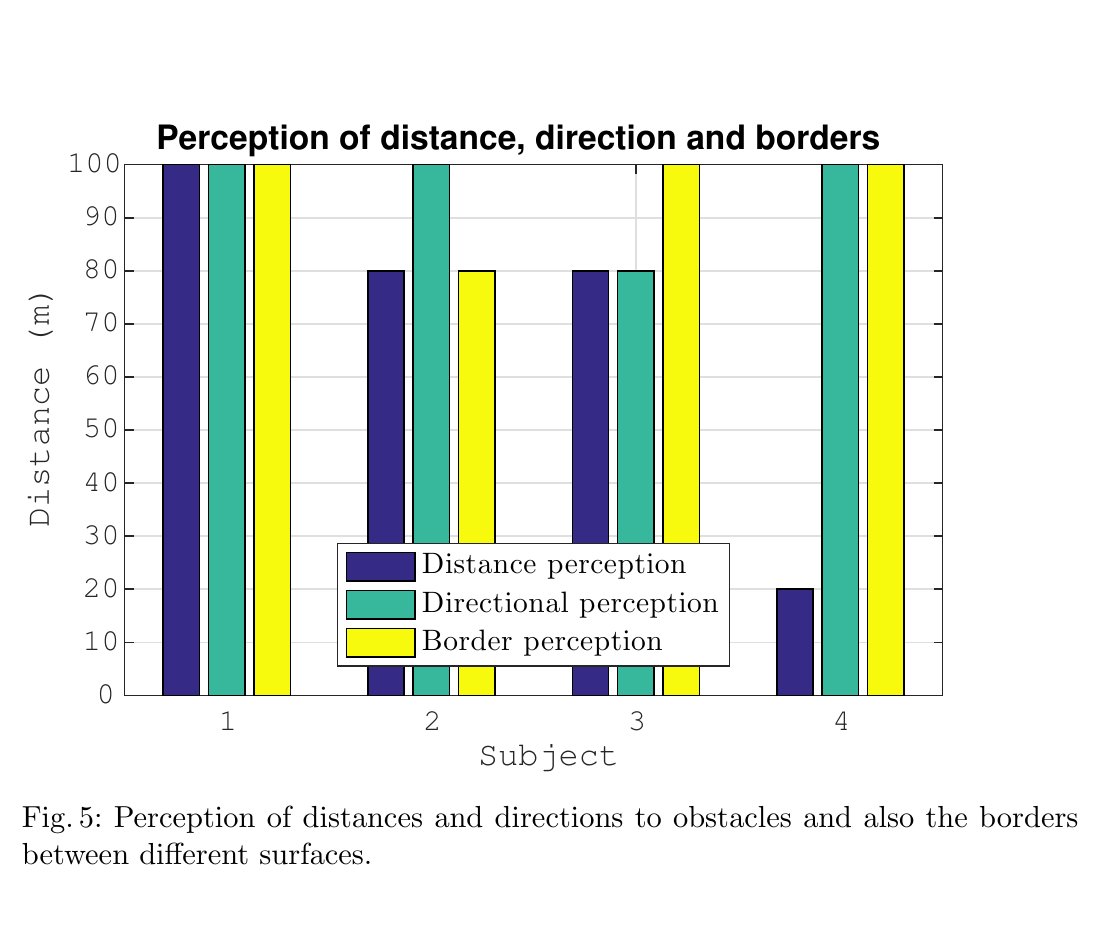
Fig. 5 Résultats de perception des distances, directions et limites. -
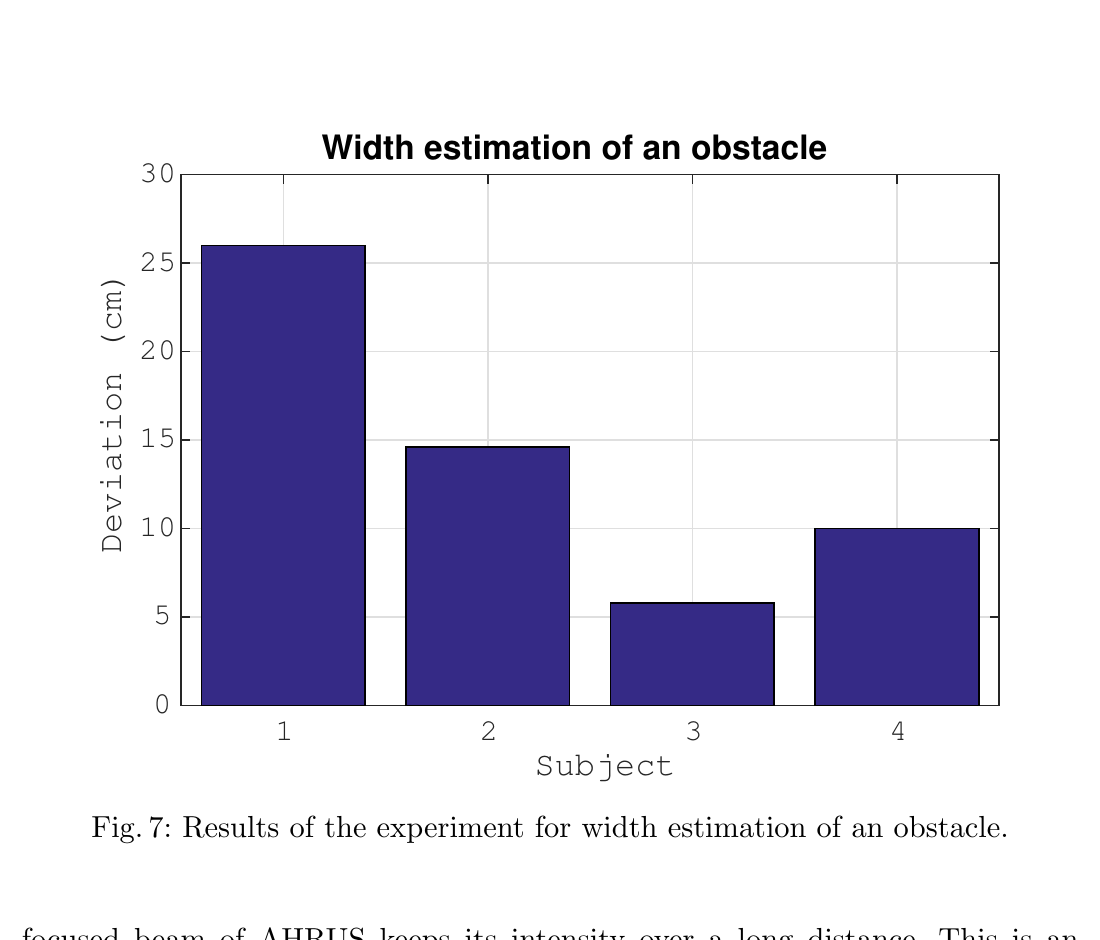
Fig. 6 Seuil de distance pour la détection d’obstacles. -
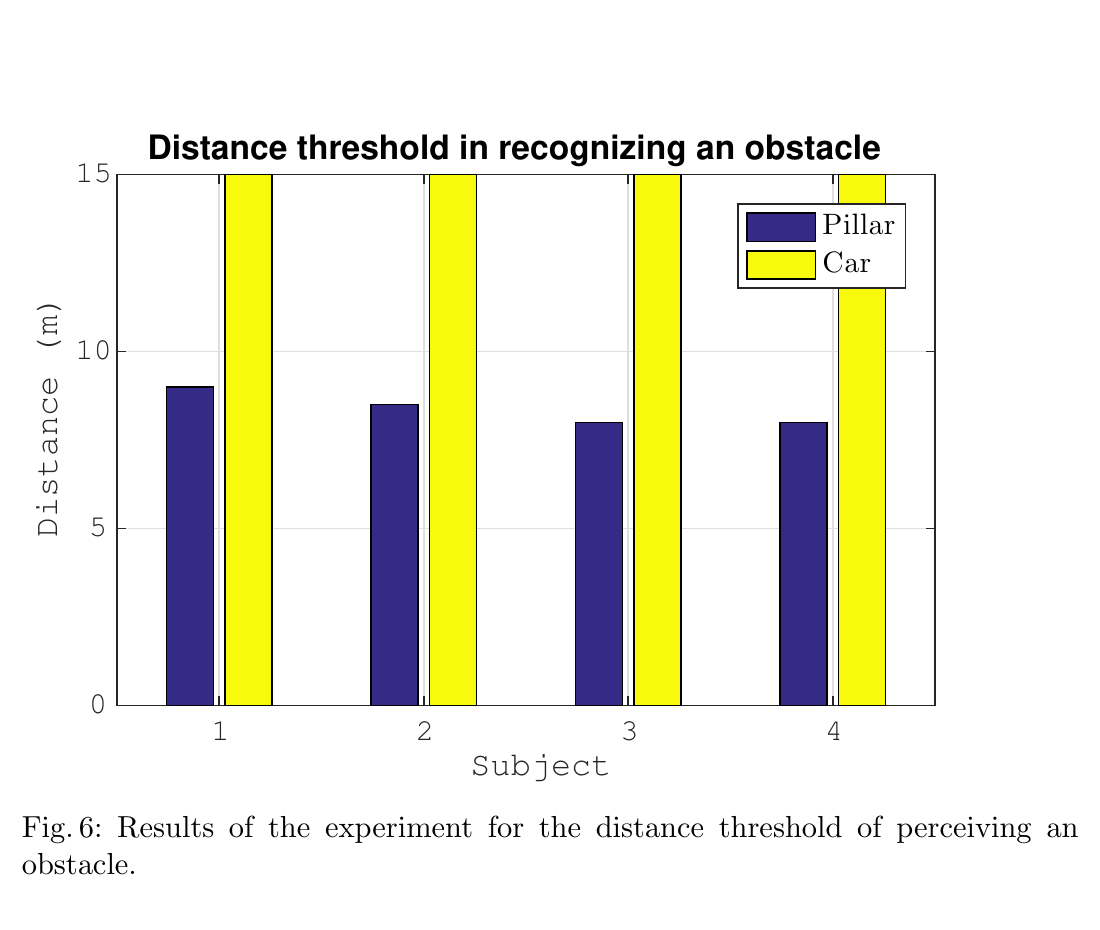
Fig. 7 Estimation de la largeur d’un obstacle. -
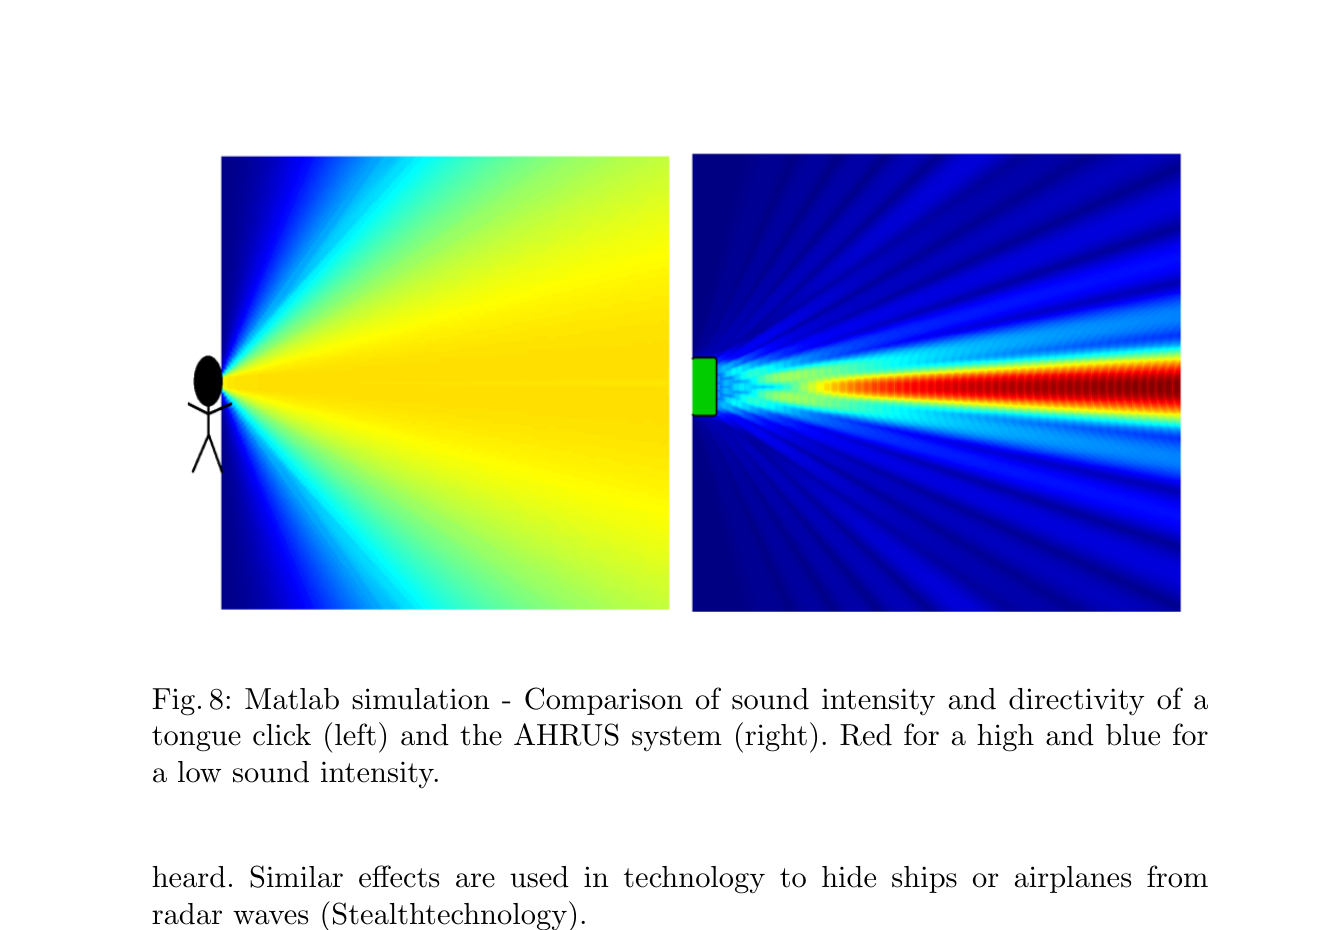
Fig. 8 Comparaison générale de la directivité. -
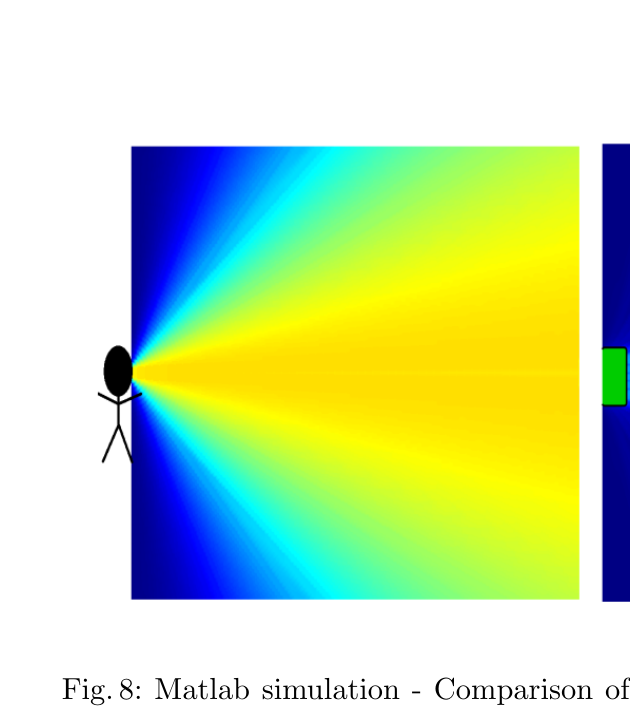
Fig. 8 Détail gauche (Flash Sonar). -
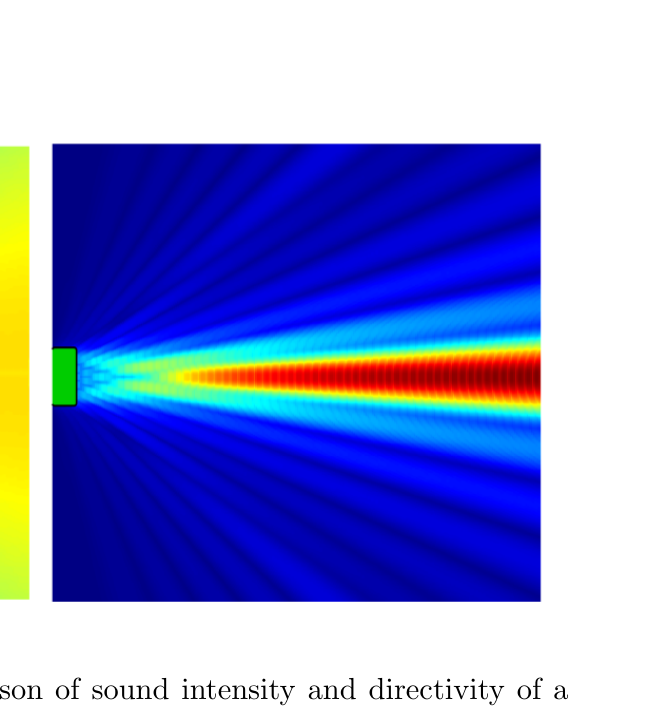
Fig. 8 Détail droit (AHRUS).


BibTeX
@inproceedings{vonzabiensky2018ahrus,
  title = {Ultrasonic Waves to Support Human Echolocation},
  author = {von Zabiensky, Florian and Kreutzer, Michael and Bienhaus, Diethelm},
  booktitle = {HCII},
  year = {2018}
}
Informations complémentaires
Pour en savoir plus : Consulter le projet AHRUS