Projet de recherche Owli-AI
AHRUS Audible High Resolution Ultrasonic Sonar
AHRUS est un prototype de recherche pour soutenir l’écholocation humaine avec des ultrasons audibles, décrit dans la publication HCII de 2018.
Cette page a été traduite automatiquement et attend une révision éditoriale.
- Écholocalisation
- Ultrasons
- Technologies d’assistance
- Audition spatiale
- Détection d’obstacles
Description du projet
Objectif
AHRUS étudie l’utilisation des ultrasons comme canal d’orientation complémentaire pour les personnes aveugles et malvoyantes. L’objectif est une assistance concrète au quotidien, notamment pour les petites structures et les surfaces difficiles à percevoir.
Fonctionnement en bref
Un faisceau ultrasonique focalisé et modulé est émis. L’acoustique non linéaire de l’air en transforme une partie en signaux audibles. Les réflexions sur les objets peuvent ainsi être perçues par les oreilles et situées dans l’espace.
Quelle différence avec l’écholocalisation classique ?
L’écholocalisation active par claquements de langue utilise des longueurs d’onde plus grandes et distingue moins finement les petites structures. AHRUS utilise des ondes ultrasoniques courtes pour un balayage très directionnel, ce qui peut mieux différencier les limites de structures et petits obstacles dans certains scénarios.
Contexte historique : HCII 2018
La publication HCII de 2018 décrit un prototype fonctionnel et la première évaluation menée à l’époque auprès de quatre personnes. La distance, la direction, l’estimation de largeur et la perception des limites ont été étudiées en comparaison avec le Flash Sonar classique. Cette présentation se réfère aux recherches décrites dans la publication HCII de 2018.
Résultats
- Publication : Ultrasonic Waves to Support Human Echolocation
Illustrations
-
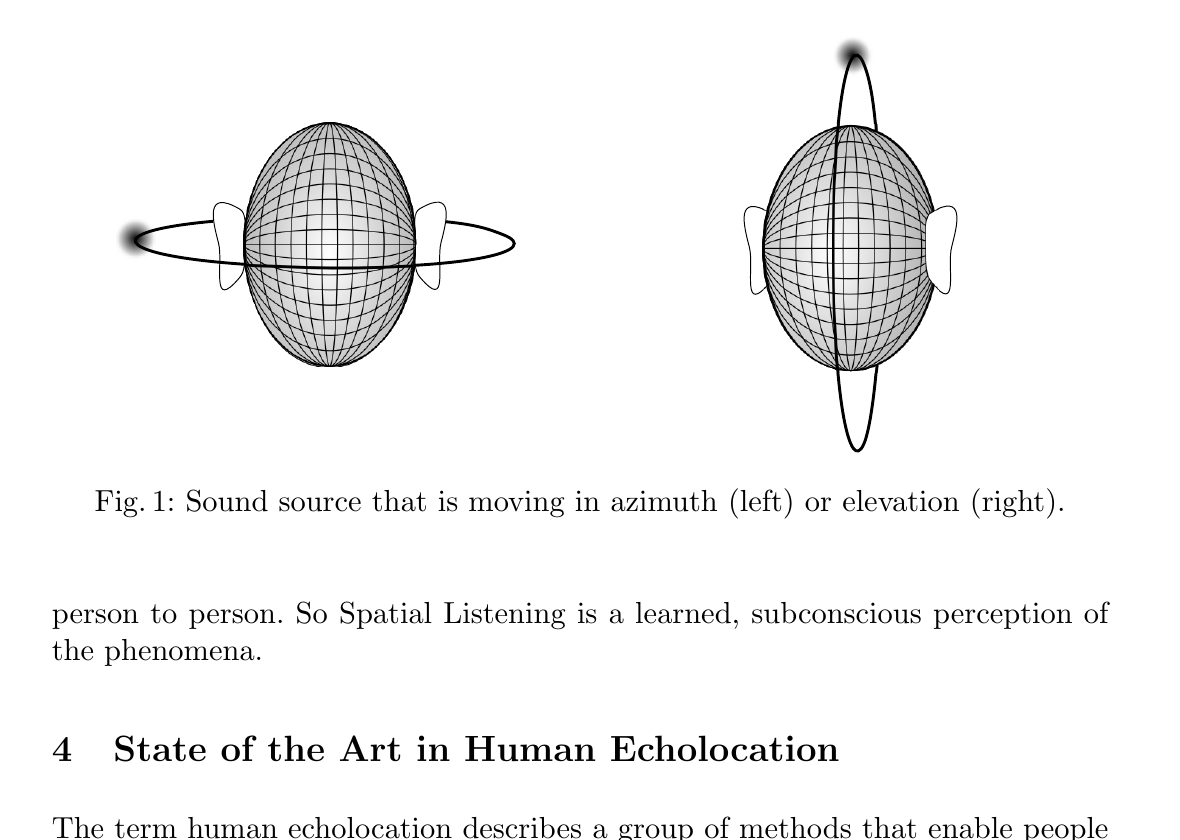
Fig. 1 Vue d’ensemble de la représentation directionnelle. -
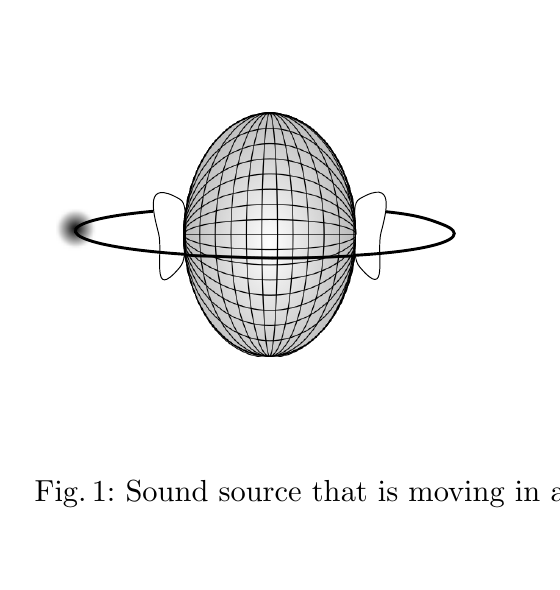
Fig. 1 Détail gauche (azimut). -
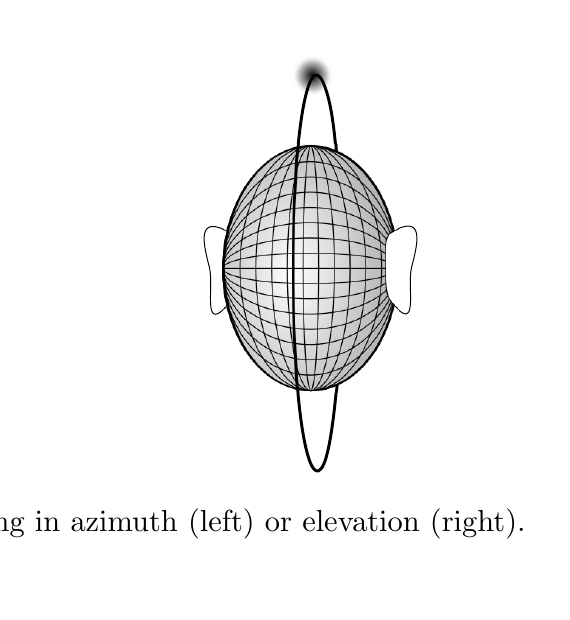
Fig. 1 Détail droit (élévation). -
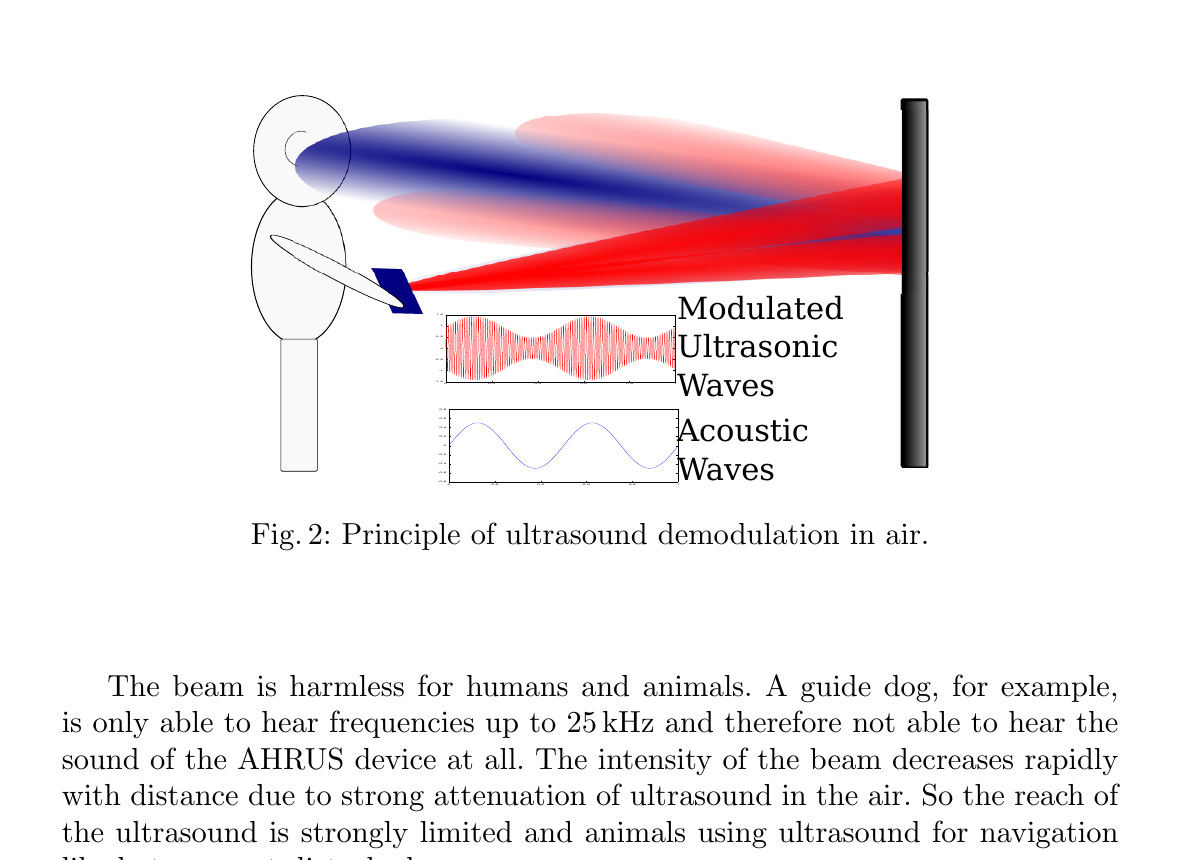
Fig. 2 Principe de démodulation des ultrasons. -
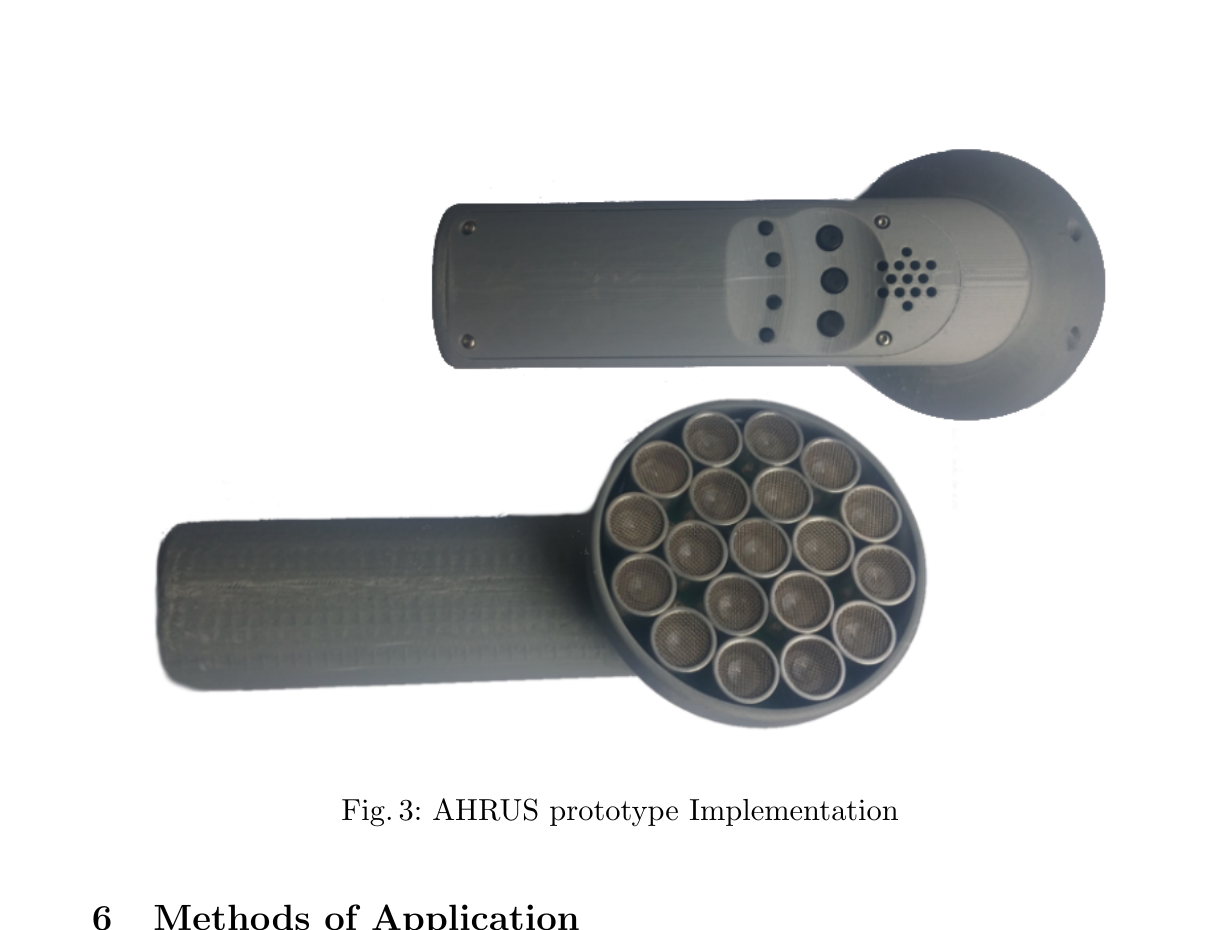
Fig. 3 Réalisation du prototype. -
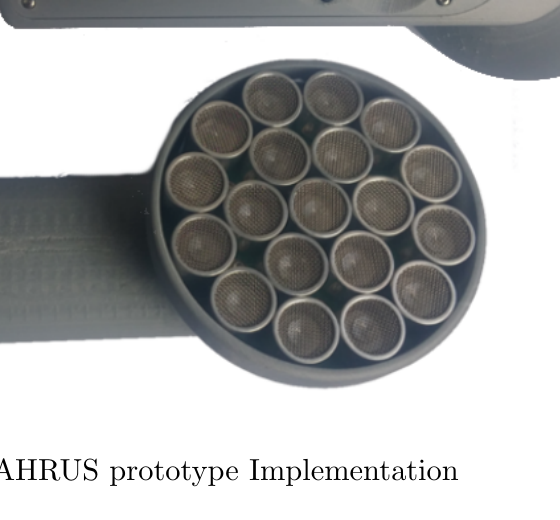
Fig. 3 Détail du réseau de transducteurs. -
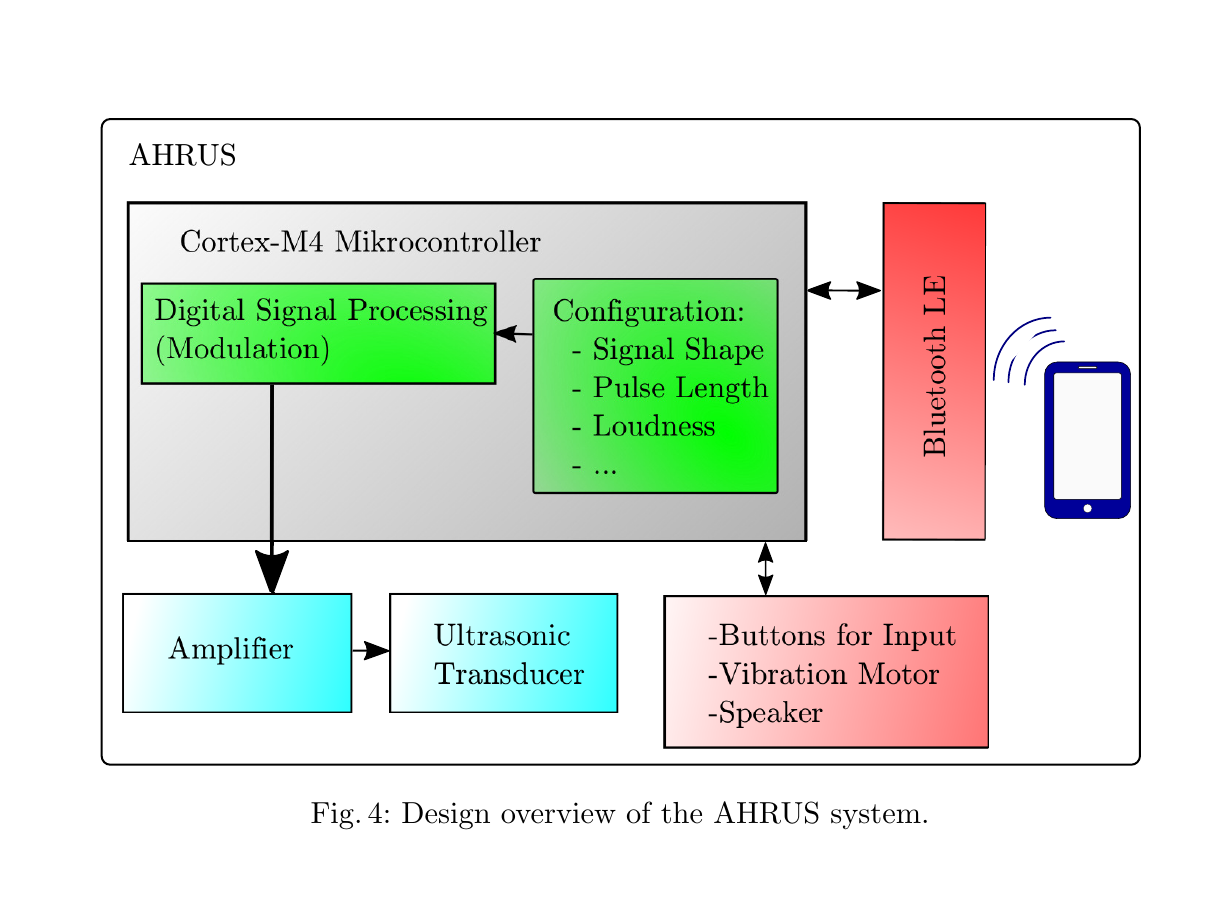
Fig. 4 Vue d’ensemble de la conception d’AHRUS. -
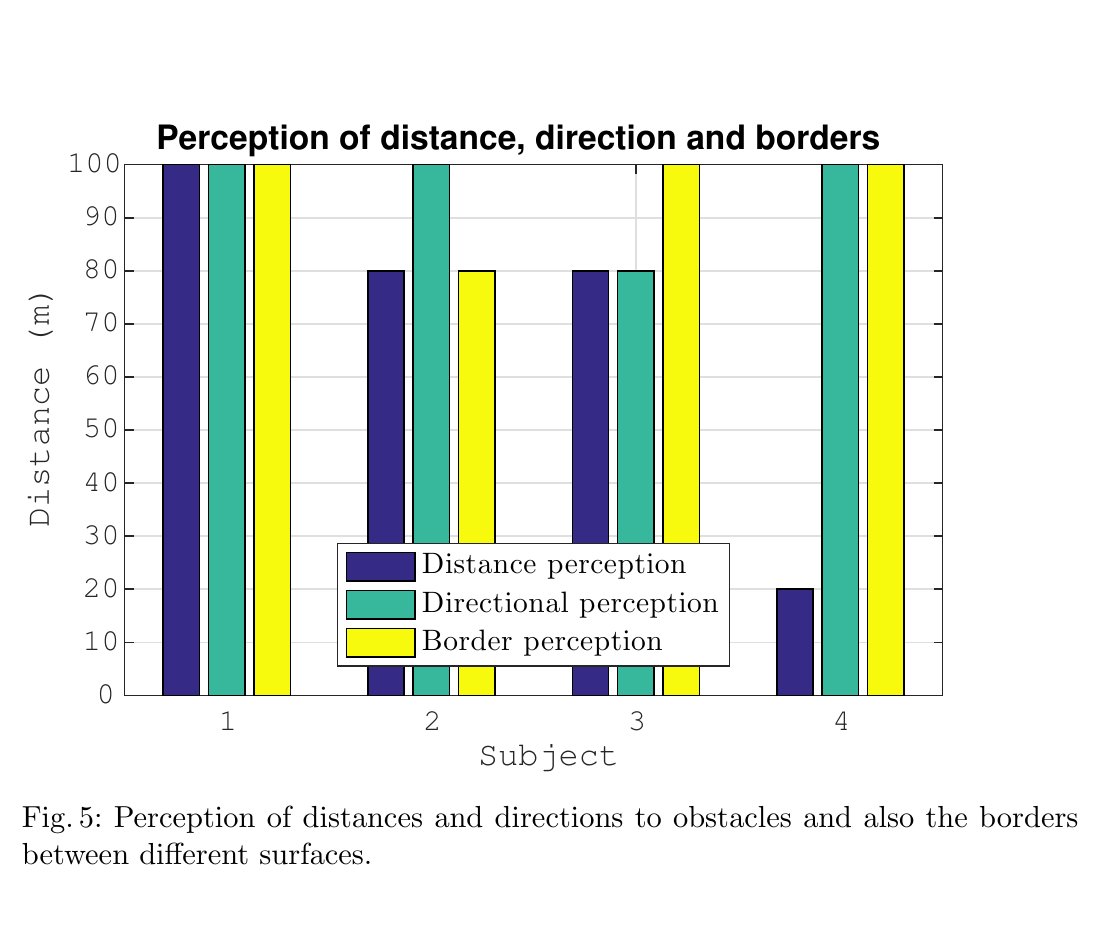
Fig. 5 Résultats de perception des distances, directions et limites. -
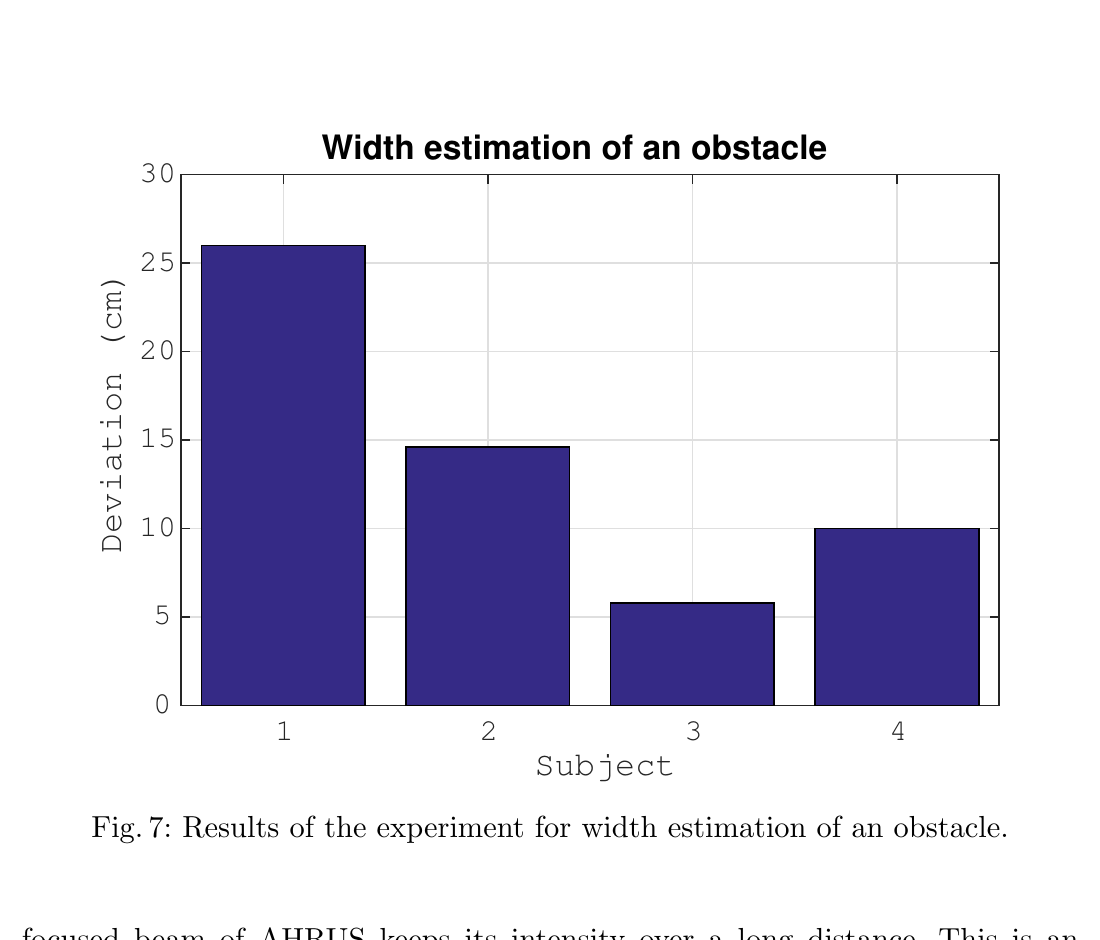
Fig. 6 Seuil de distance pour la détection d’obstacles. -
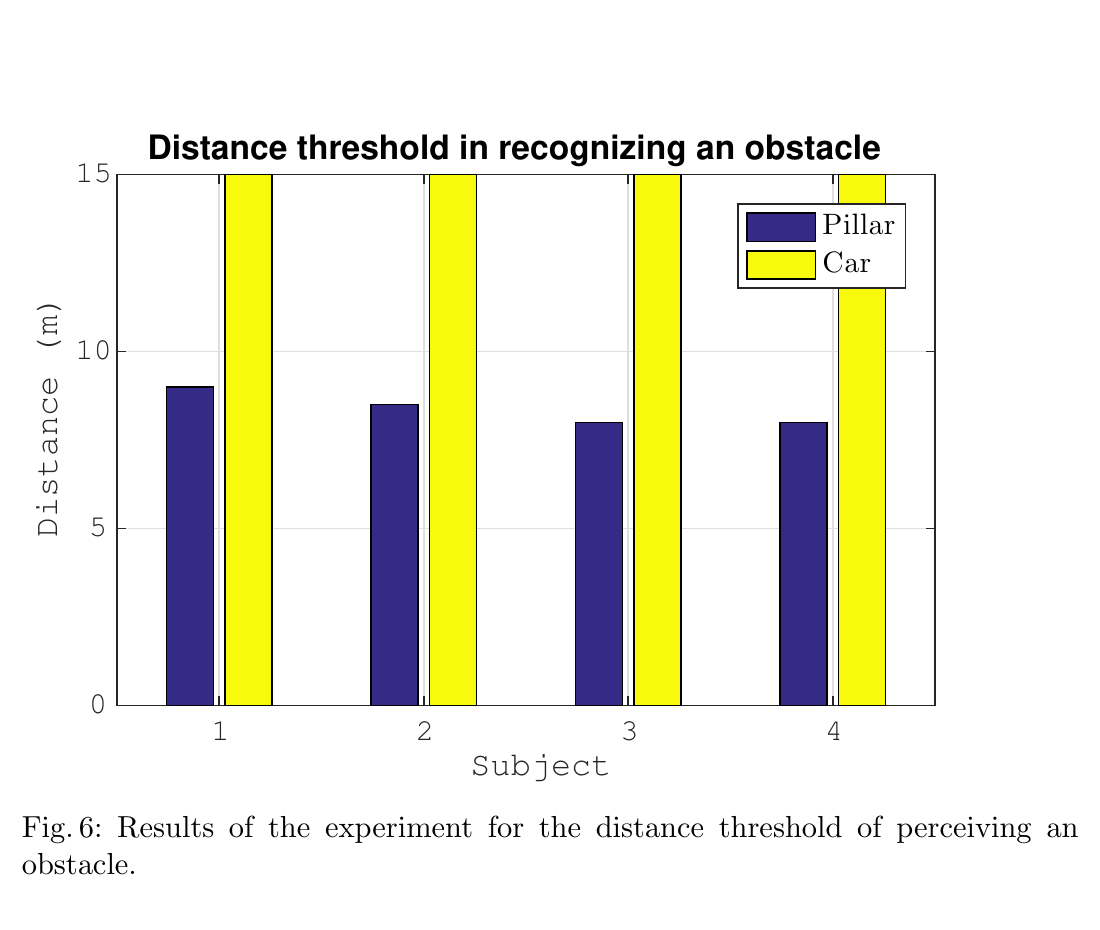
Fig. 7 Estimation de la largeur d’un obstacle. -
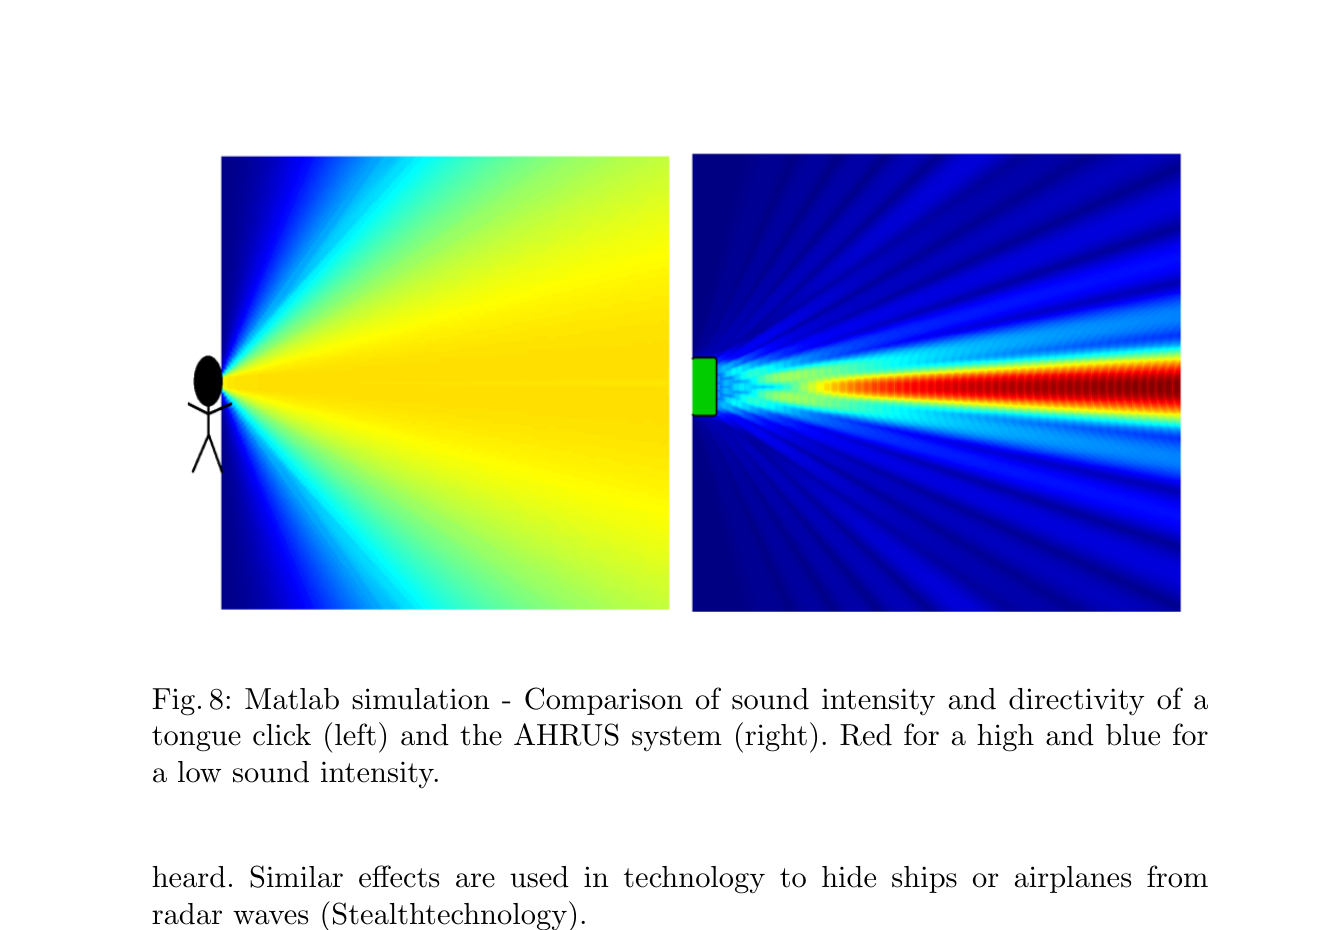
Fig. 8 Comparaison générale de la directivité. -
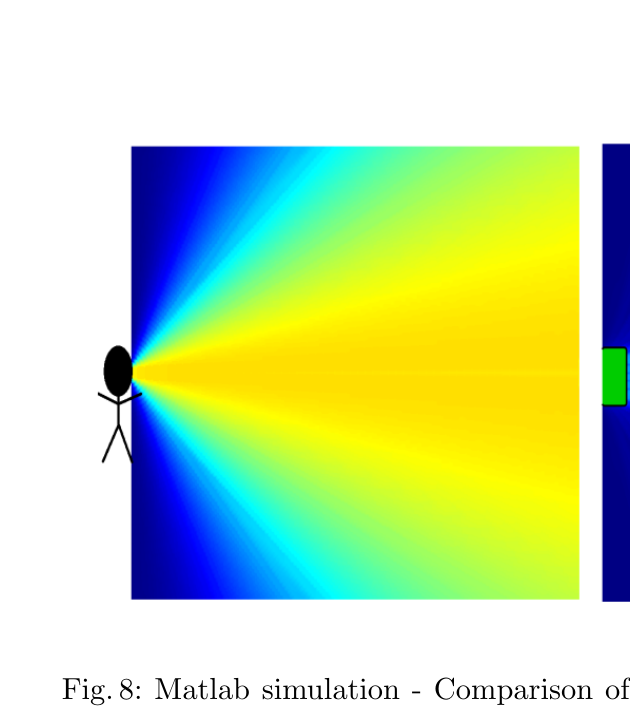
Fig. 8 Détail gauche (Flash Sonar). -
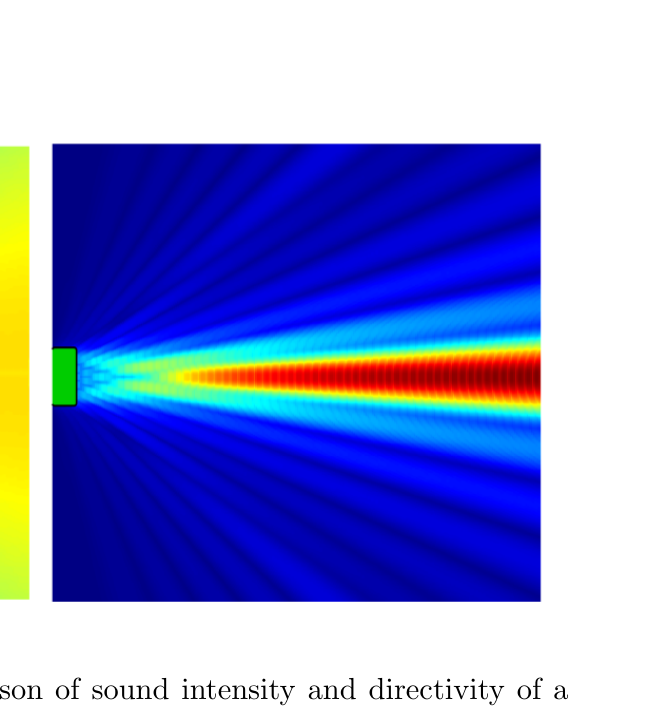
Fig. 8 Détail droit (AHRUS).


