Recherche Owli-AI
An Electronic Guide Dog for the Blind based on Artificial Neural Networks
(2021) - Paper
S. Lopatin; F. v. Zabiensky; M. Kreutzer; K. Rinn; D. Bienhaus
Technische Hochschule Mittelhessen, University of Applied Sciences, Institute of Technology and Computer Science, Giessen, Germany
Cette page a été traduite automatiquement et attend une révision éditoriale.
Illustration

Résumé
L’article présente une étude de faisabilité d’un système d’assistance électronique destiné à aider les personnes aveugles et malvoyantes à s’orienter dans l’espace public. Il repose sur la détection optique des surfaces de trottoir praticables par segmentation sémantique avec un réseau neuronal entraîné depuis zéro. La réalisation utilise un NVIDIA Jetson Nano comme unité mobile d’inférence locale. Les informations de navigation déduites des trottoirs détectés sont restituées vocalement. Le travail étudie ainsi la faisabilité technique d’un Electronic Guide Dog portable fondé sur la vision par ordinateur et les CNN.
Mots-clés
- Aide électronique au déplacement
- Détection de trottoirs pour personnes aveugles
- Système ETA portable
- Technologie d’aide électronique au déplacement
- Vision par ordinateur
- Réseau neuronal convolutif
Téléchargement
Illustrations
-
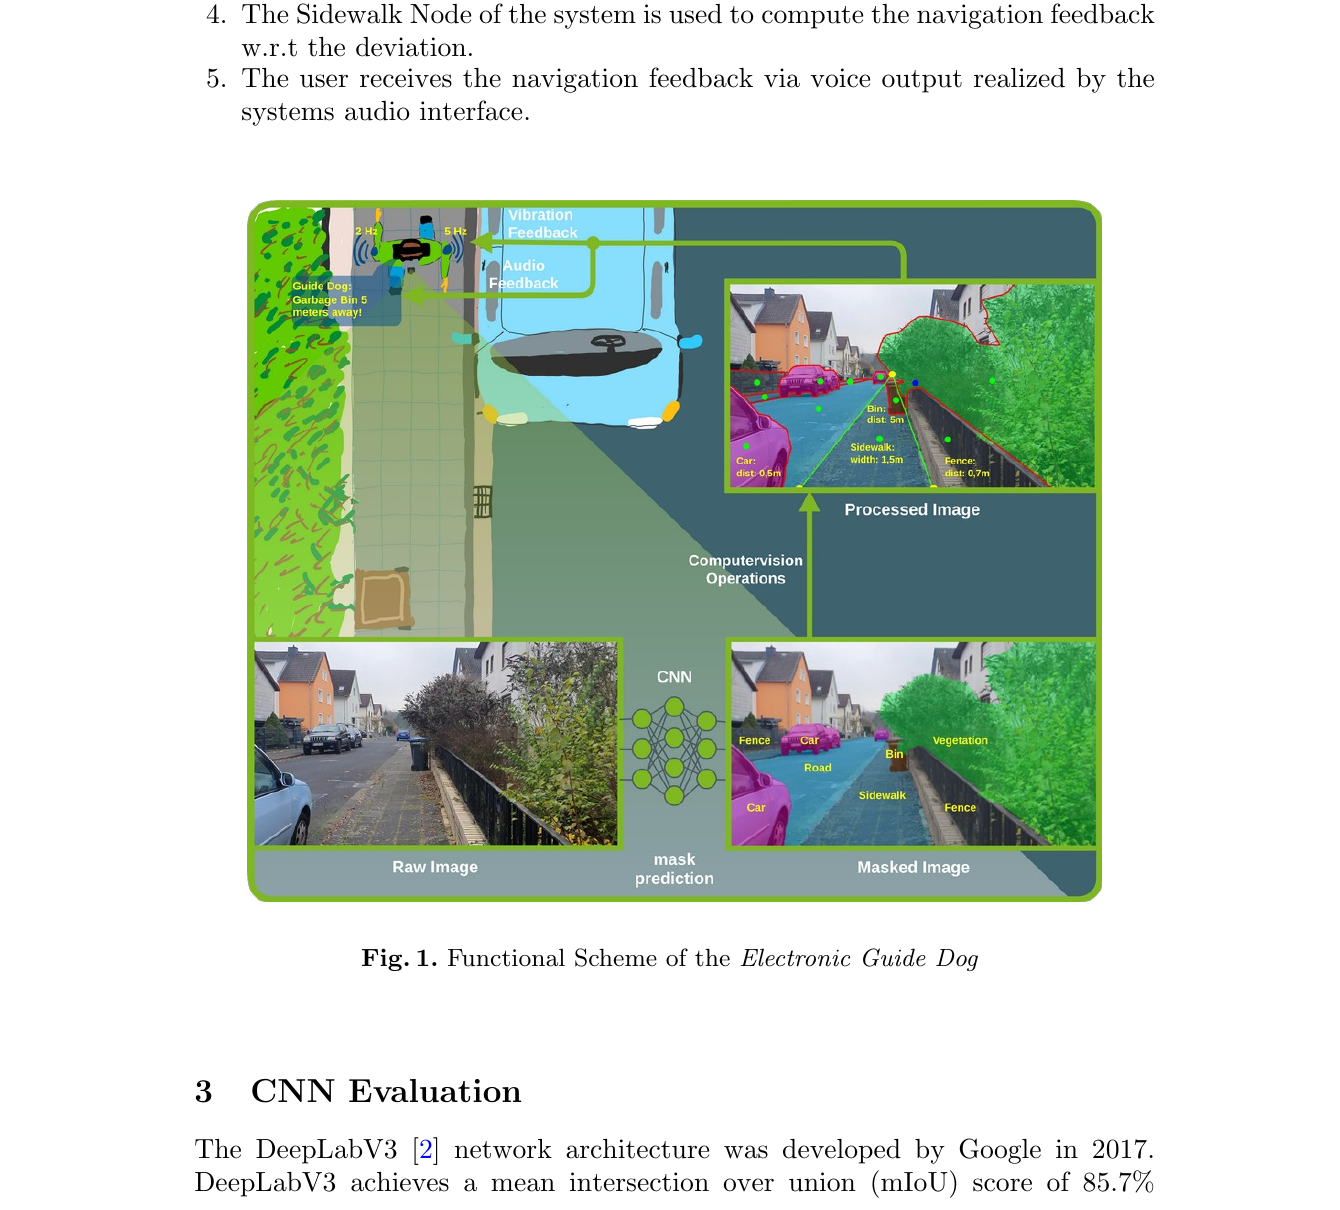
Fig. 1 Schéma fonctionnel de l’Electronic Guide Dog. -
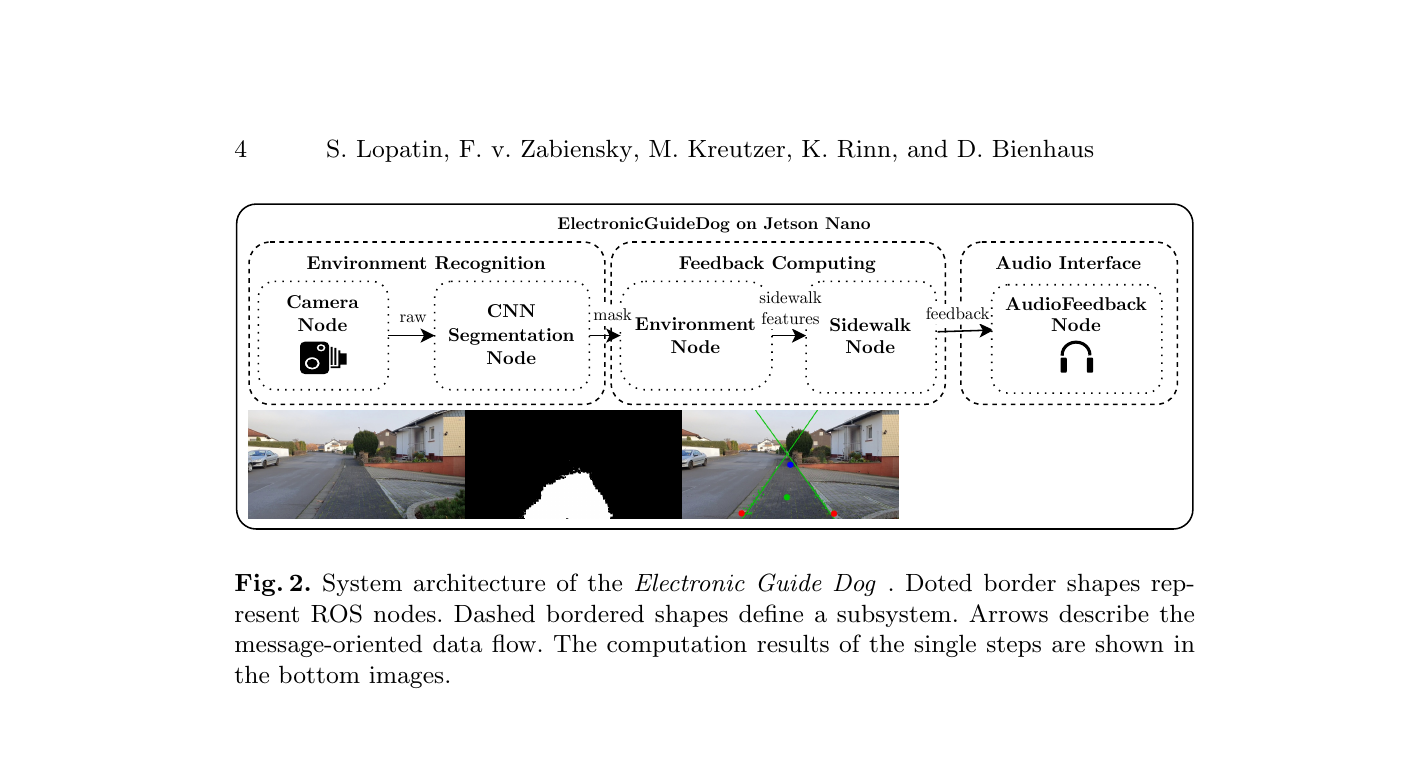
Fig. 2 Architecture avec traitement par flux de données. -
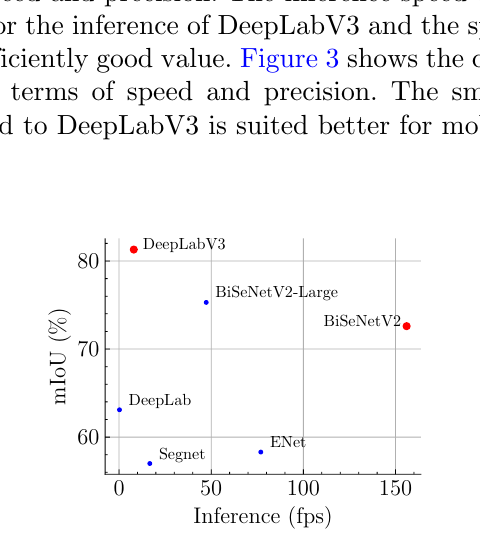
Fig. 3 Comparaison de vitesse et de précision. -
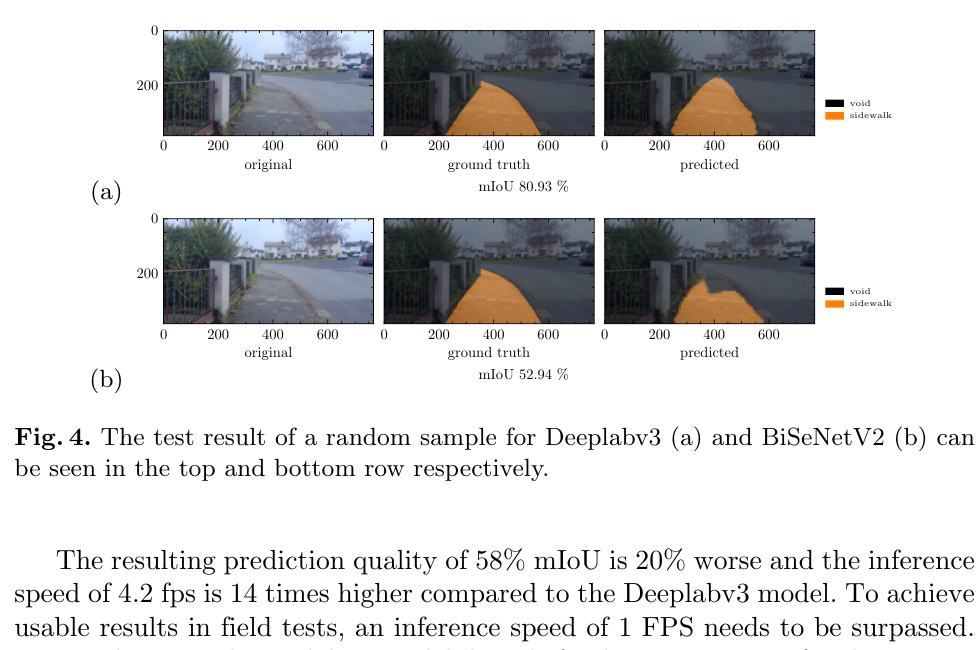
Fig. 4 Résultats d’un échantillon de test avec DeepLabV3 et BiSeNetV2. -
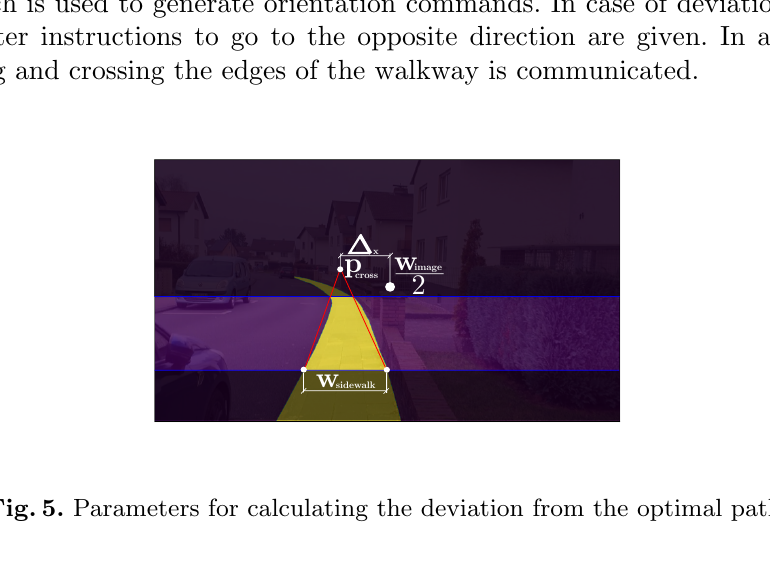
Fig. 5 Paramètres de calcul de l’écart au trajet optimal. -
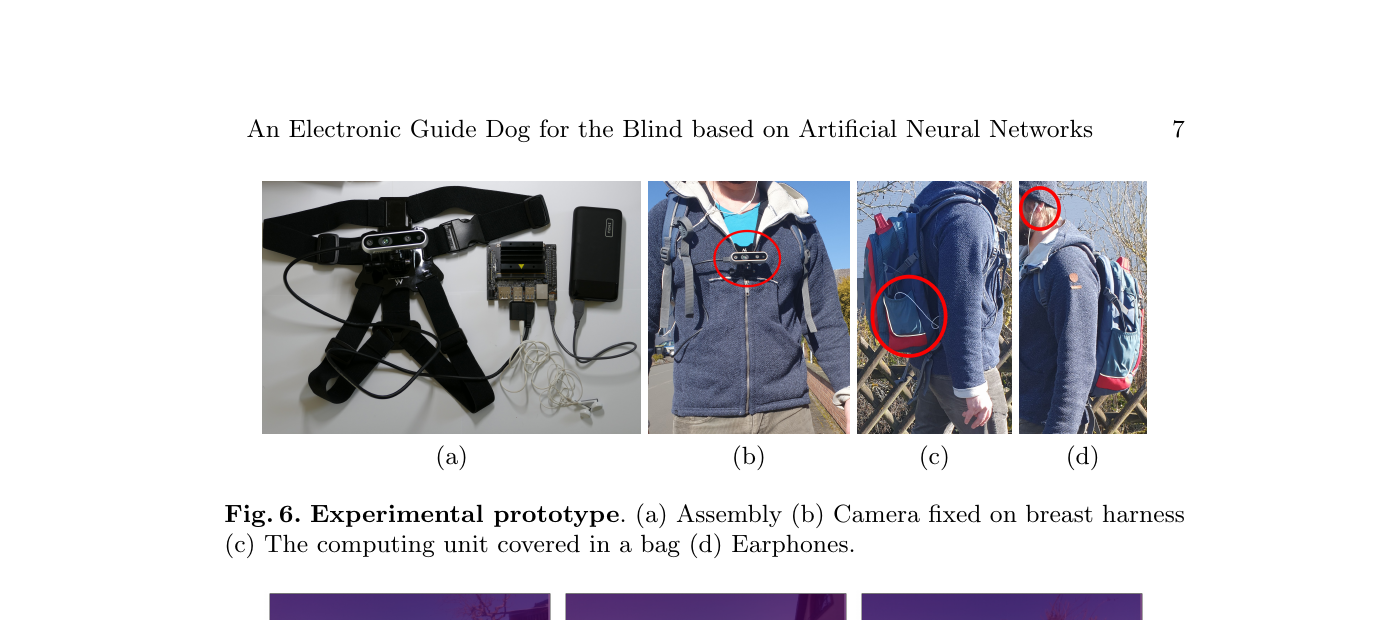
Fig. 6 Prototype expérimental en configuration d’essai sur le terrain. -
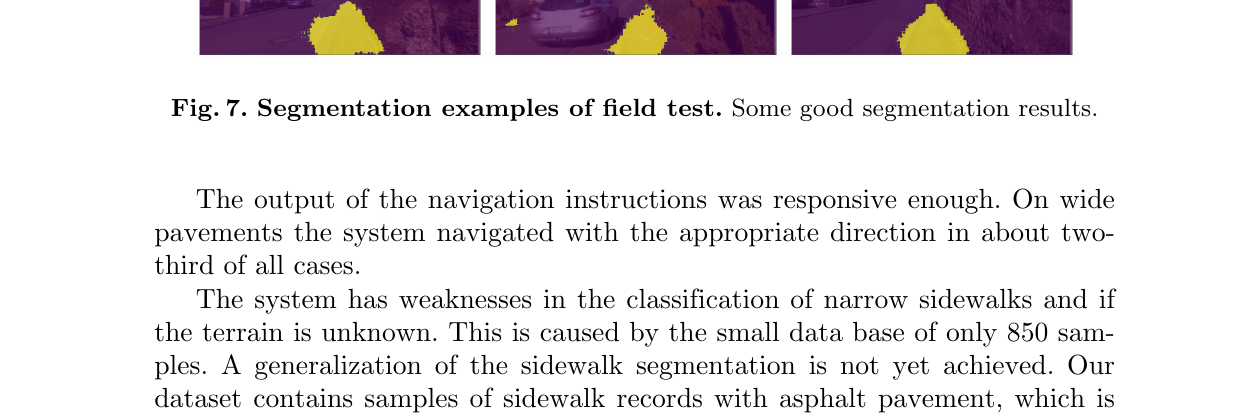
Fig. 7 Exemples de segmentation sur le terrain.


